Stabilimento Toyota Material Handling Di San Giovanni in Persiceto: L'Ingegneria Dell'Intralogistica Tra Elettrificazione a Celle a Combustibile, Trazione a Magneti Permanenti E Sistemi a Guida Autonoma AGV
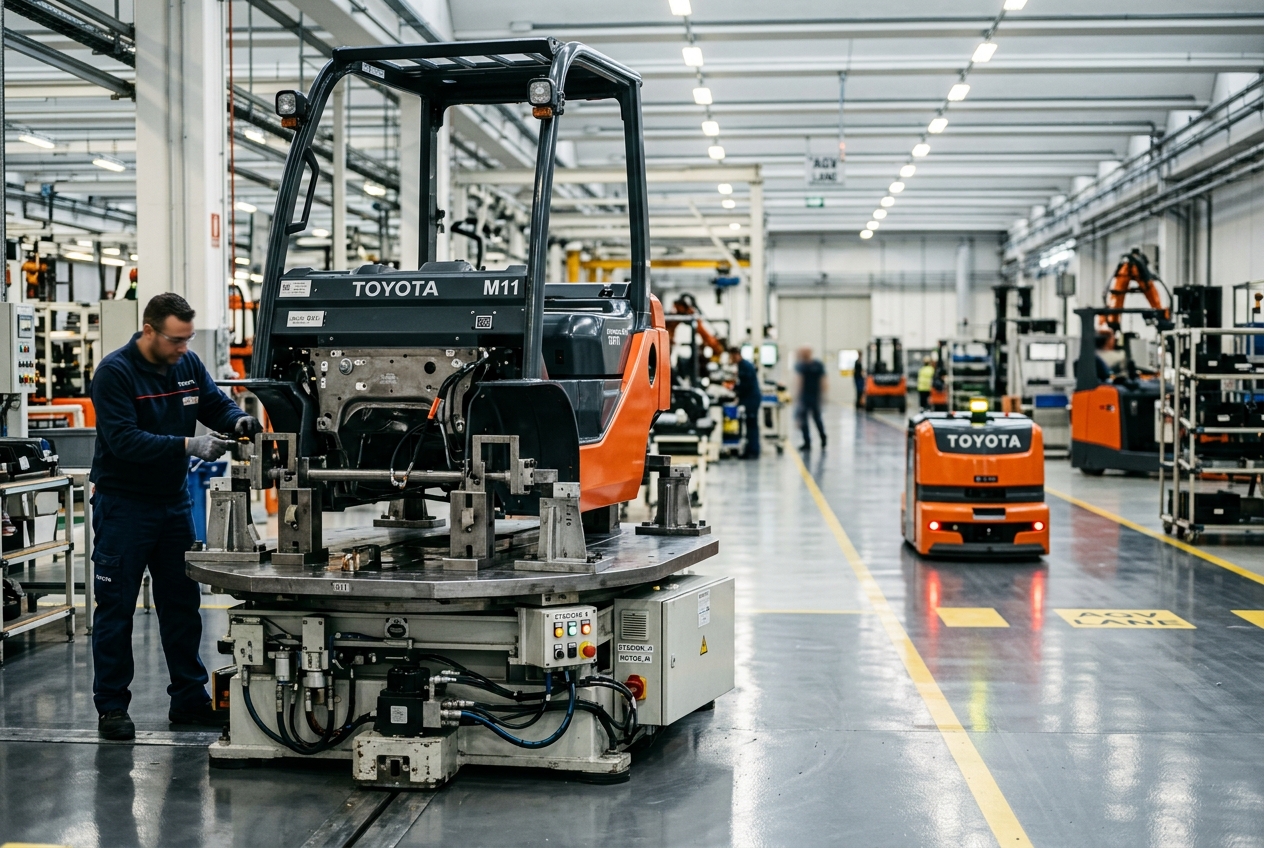
Un'analisi monografica e multidisciplinare sull'evoluzione dello stabilimento bolognese di Via Persicetana Vecchia: dalle origini pionieristiche della Cesab nel 1942 alla leadership continentale nell'intralogistica a zero emissioni, tra motori sincroni a riluttanza, celle a combustibile a idrogeno, sicurezza attiva SAS e architetture AGV a guida autonoma.
Nel quadrante nord-occidentale dell'area metropolitana di Bologna, lungo la direttrice storica che congiunge il capoluogo a San Giovanni in Persiceto, sorge uno dei poli produttivi più avanzati del panorama manifatturiero europeo: lo stabilimento di Toyota Material Handling Manufacturing Italy (TMHMI). Frutto della confluenza tra il genio meccanico emiliano della storica CESAB e l'eccellenza gestionale del gruppo multinazionale nipponico, l'impianto di Via Persicetana Vecchia rappresenta oggi il centro di eccellenza europeo per la ricerca, lo sviluppo e la produzione di carrelli elevatori controbilanciati elettrici ad alte prestazioni. In un contesto globale segnato dall'urgenza della decarbonizzazione delle catene di approvvigionamento e dalla rapida transizione verso l'automazione industriale 4.0, il sito produttivo felsineo incarna la perfetta sintesi tra l'elettrochimica applicata ai vettori energetici sostenibili, la meccatronica di precisione e la robotica mobile collaborativa.
Come documentato dalle principali analisi industriali di Confindustria Emilia Area Centro e dalle cronache economiche regionali de Il Resto del Carlino, il polo persicetano non si limita a produrre macchine per la movimentazione delle merci, ma si configura come un vero e proprio laboratorio a cielo aperto di ingegneria dei sistemi complessi. Qui, la convergenza tra powertrain elettrici ad altissima efficienza con controllo vettoriale FOC, sistemi di stoccaggio energetico all'idrogeno compresso a 350 bar, circuiti idraulici proporzionali a rumore azzerato e algoritmi cinematici antiribaltamento garantisce standard operativi che ridefiniscono i parametri dell'intralogistica mondiale.
1. Contesto Storico-Industriale ed Evoluzione Manifatturiera: Dalla CESAB alla Mechatronics Valley
Le radici dell'eccellenza manifatturiera del sito affondano nel 1942, anno in cui venne fondata a Bologna la CESAB (Carrellificio Emiliano Società per Azioni Bologna). Nata in un periodo di profonde trasformazioni strutturali, l'azienda si distinse precocemente nel panorama nazionale per la capacità di progettare e realizzare soluzioni d'avanguardia per il sollevamento e la traslazione dei carichi industriali. Mentre gran parte del mercato europeo post-bellico puntava ancora massicciamente su motorizzazioni a combustione interna a ciclo Diesel o GPL, la CESAB comprese con decenni di anticipo le potenzialità della trazione elettrica a batteria per gli ambienti confinati, depositando brevetti pionieristici nei controlli elettromeccanici e nell'idraulica di precisione.
Nel corso della seconda metà del Novecento, l'azienda bolognese divenne un punto di riferimento nell'area emiliana, integrandosi perfettamente nel tessuto connettivo di quella che sarebbe stata battezzata come la Packaging & Mechatronics Valley e la Motor Valley emiliano-romagnola. Questa collocazione geografica ha permesso a CESAB di attingere a una filiera di subfornitura meccatronica iper-specializzata e di collaborare a stretto contatto con l'eccellenza accademica dell'Università di Bologna.
La svolta strategica globale giunge nel 2001, quando il colosso mondiale Toyota Industries Corporation (TICO) acquisisce la totalità del pacchetto azionario di CESAB, integrandola all'interno della propria divisione europea Toyota Material Handling Europe (TMHE). L'operazione non ha comportato un mero assorbimento commerciale, bensì un massiccio piano pluriennale di investimenti tecnologici e strutturali che ha trasformato il presidio bolognese in Toyota Material Handling Manufacturing Italy S.p.A.
Oggi, l'impianto industriale di Via Persicetana Vecchia opera come hub esclusivo di progettazione e assemblaggio per l'intera gamma europea di carrelli elevatori controbilanciati elettrici a tre e quattro ruote (dalle serie compatte fino ai giganti per movimentazione pesante con portate fino a 8,5 tonnellate, commercializzati sotto le famiglie Toyota Traigo e la rete CESAB). Lo stabilimento è un modello di coordinamento internazionale: l'ingegneria di R&D locale dialoga costantemente con i centri di ricerca giapponesi di Takahama e con le istituzioni territoriali, tra cui la Regione Emilia-Romagna e il Comune di Bologna, all'interno di progetti strategici per la mobilità industriale sostenibile e l'occupazione ad alto valore aggiunto.
2. Ingegneria del Powertrain Elettrico ed Elettrochimica dei Vettori Energetici
La progettazione dei carrelli elevatori di nuova generazione sviluppati nel polo persicetano si fonda su un'architettura di propulsione e sollevamento interamente elettrificata, dimensionata per massimizzare il rendimento del ciclo di conversione energetica $\eta_{\text{tot}}$ e azzerare le perdite resistive e termiche.
+-------------------------------------------------------------------------------+
|             ARCHITETTURA ENERGETICA E POWERTRAIN ELETTRICO TMHMI              |
+-------------------------------------------------------------------------------+
|                                                                               |
|  [VETTORI ENERGETICI]                 [CONVERSIONE & CONTROLLO]  [ATTUATORI]  |
|  +-------------------------+          +-----------------------+  +----------+ |
|  | Pacco Li-ion / LFP      |          | Inverter Trifase SiC  |  | Motori   | |
|  | con BMS EKF attivo      |---+      | Modulazione FOC       |->| IPMSM    | |
|  +-------------------------+   |      | Controllo dq disacc.  |  | Trazione | |
|                                +----->|                       |  +----------+ |
|  +-------------------------+   |      +-----------------------+  +----------+ |
|  | Modulo PEMFC Idrogeno   |---+                  |              | Gruppo   | |
|  | 350 bar + DC/DC Boost   |                      +------------->| Elettroid| |
|  +-------------------------+                                     | Pompa PMS| |
|               ^                                                  +----------+ |
|               | (Recupero rigenerativo: frenata e discesa montante)   |       |
|               +-------------------------------------------------------+       |
+-------------------------------------------------------------------------------+
Motori Sincroni a Magneti Permanenti (PMSM) e Controllo Vettoriale FOC
Il cuore della trazione è costituito da coppie di motori elettrici sincroni a magneti permanenti interni (IPMSM - Interior Permanent Magnet Synchronous Motors). Rispetto ai tradizionali motori asincroni a induzione (AC), la topologia IPMSM garantisce: - Densità di coppia volumetrica e gravimetrica sensibilmente superiore ($Nm/kg$). - Sfruttamento combinato della coppia magnetica di allineamento e della coppia di riluttanza magnetica dovuta all'anisotropia rotorica ($L_q > L_d$). - Rendimenti complessivi costantemente superiori al 95% su quasi l'intero spettro di carico.
L'espressione analitica della coppia elettromagnetica generata dal motore nel riferimento rotorico bifase $d-q$ (ottenuto tramite le trasformate matematiche di Clarke e Park) è:
$$T_e = \frac{3}{2} p \left[ \psi_{pm} i_q + (L_d - L_q) i_d i_q \right]$$
dove: - $p$ rappresenta il numero di coppie polari; - $\psi_{pm}$ è il flusso concatenato prodotto dai magneti permanenti al neodimio-ferro-boro (NdFeB); - $L_d$ e $L_q$ sono rispettivamente le induttanze lungo l'asse diretto e l'asse in quadratura; - $i_d$ e $i_q$ sono le correnti statoriche regolate su detti assi.
Il pilotaggio è affidato a inverter trifase digitali a microprocessore con frequenze di modulazione PWM fino a 16 kHz e stadi di potenza a semiconduttori avanzati (IGBT di ultima generazione e moduli MOSFET in Carburo di Silicio - SiC). L'algoritmo di Controllo ad Orientamento di Campo (FOC - Field-Oriented Control) disaccoppia in tempo reale il controllo del flusso magnetico (regolando $i_d$) dal controllo della coppia erogata (regolando $i_q$). Alle alte velocità operative, la centralina attua complesse strategie di deflussaggio (field weakening) iniettando una corrente $i_d < 0$, consentendo l'estensione del campo di funzionamento a potenza costante oltre la velocità di base senza incorrere nella saturazione della tensione di alimentazione.
Schema di Disaccoppiamento FOC (Field-Oriented Control):
Correnti Trifase (ia, ib, ic) ---> [Clarke-Park] ---> (id, iq)
                                                          |
  i_d_ref (Deflussaggio)  ---->[PID Corrente d] --------->|---> [Park Inv.] ---> Modulatore SVPWM ---> Inverter SiC
  i_q_ref (Richiesta Coppia) ->[PID Corrente q] --------->|
Transizione Elettrochimica: Dalle Batterie al Piombo ai Sistemi Litio-Ione
L'ingegneria persicetana ha guidato il passaggio dalle storiche batterie trazione piombo-acido (caratterizzate da pesanti limitazioni cinetiche, fenomeno di Peukert, emissioni gassose di idrogeno in ricarica ed efficienza coulombiana inferiore al 75%) ai moderni moduli agli Ioni di Litio (Li-ion), con chimiche ottimizzate Litio-Ferro-Fosfato (LFP, $LiFePO_4$) e Nichel-Manganese-Cobalto (NMC).
I moduli integrano un'elettronica di Battery Management System (BMS) ad alta affidabilità con bus di comunicazione CANopen/Ethernet deterministico. Il BMS esegue: 1. Monitoraggio termoelettrico cella per cella: campionamento ad alta frequenza di tensione ($mV$), corrente ($A$) e gradienti termici locali mediante matrici di termistori NTC. 2. Algoritmi avanzati di stima dello Stato di Carica (SoC) e dello Stato di Salute (SoH) basati su Filtri di Kalman Estesi (EKF) con modelli a circuito equivalente a doppia costante di tempo RC. 3. Bilanciamento attivo e passivo delle celle: equalizzazione dinamica delle cariche durante le fasi di carica e scarica per prevenire fenomeni di sovraccarico o sottotensione locale, massimizzando la vita utile oltre i 4.000 cicli completi.
Un elemento cardine del bilancio energetico dei carrelli TMHMI è il freno rigenerativo dinamico combinato con il recupero energetico idraulico. In fase di decelerazione o inversione di marcia, la centralina trasforma i motori di trazione in generatori sincroni, reiniettando energia elettrica nel pacco batterie tramite l'inverter bidirezionale. Analogamente, durante la discesa del carico dal montante, l'olio idraulico ad alta pressione aziona il gruppo motopompa reversibile, che opera come turbina idraulica collegata a un generatore elettrico, consentendo di recuperare fino al 25% dell'energia spesa per il sollevamento (ciclo normalizzato VDI 2198).
Moduli a Celle a Combustibile a Idrogeno (PEMFC) a 350 bar
Nel quadro delle strategie di decarbonizzazione industriale dell'intralogistica intensiva, Toyota ha introdotto carrelli dotati di sistemi integrati PEMFC (Proton Exchange Membrane Fuel Cells). Il sistema elettrochimico converte direttamente l'energia chimica dell'idrogeno molecolare in energia elettrica senza emissioni climalteranti, rilasciando come unico sottoprodotto vapore acqueo purissimo ed energia termica:
$$\text{Anodo: } 2\text{H}_2 \rightarrow 4\text{H}^+ + 4e^- \quad | \quad \text{Catodo: } \text{O}_2 + 4\text{H}^+ + 4e^- \rightarrow 2\text{H}_2\text{O} + Q$$
   +-----------------------------------------------------------------+
   |      BILANCIO ELETTROCHIMICO DELLA CELLA A COMBUSTIBILE PEM     |
   +-----------------------------------------------------------------+
   |  H2 (da serbatoio 350 bar) -> [ ANODO (Pt) ] -> 2e- (circuito)  |
   |                                      |                          |
   |                                  [MEMBRANA]                     |
   |                               (Nafion: 2H+)                     |
   |                                      |                          |
   |  O2 (aria ambiente) --------> [ CATODO (Pt) ]                   |
   |                                      |                          |
   |                                      v                          |
   |                        H2O (vapore) + Calore residuo             |
   +-----------------------------------------------------------------+
La configurazione impiantistica a bordo macchina comprende: - Serbatoi criogenico-compressi Type IV in fibra di carbonio con liner polimerico in polietilene ad alta densità (HDPE), capaci di stoccare idrogeno a una pressione nominale di esercizio di 350 bar (35 MPa) con coefficienti di sicurezza strutturale $> 2.25$ secondo normativa ISO 19881. - Sistema di gestione gas e valvole termiche TPRD (Thermally-Activated Pressure Relief Devices) a intervento automatico in caso di surriscaldamento anomalo. - Architettura ibrida parallela: lo stack di celle a combustibile eroga la potenza di base in regime continuo stazionario, mentre un compatto pacco batterie Li-ion/supercondensatori tampone gestisce i transitori impulsivi di accelerazione e spunto idraulico, fungendo contemporaneamente da accumulatore per l'energia frenante rigenerata. - Efficienza logistica e operatività h24: il rifornimento di idrogeno avviene mediante erogatore standardizzato SAE J2601-2 in appena 2,5 - 3 minuti, contro le svariate ore necessarie alla ricarica conduttiva o alle complesse procedure di cambio batteria, consentendo turnazioni continue nei grandi hub logistici intermodali.
3. Dinamica dei Fluidi e Controllo Elettroidraulico Avanzato
La movimentazione fluida e millimetrica di carichi fino a oltre otto tonnellate a quote superiori ai dieci metri richiede una progettazione idrodinamica rigorosa, orientata al massimo rendimento volumetrico e all'eliminazione delle vibrazioni strutturali e dell'inquinamento acustico.
Circuito Idraulico Proporzionale con Pompe a Ingranaggi Elicoidali
I gruppi elettroidraulici TMHMI adottano pompe volumetriche speciali a ingranaggi con profilo elicoidale continuo e compensazione idraulica assiale e radiale. Questa geometria consente: - La soppressione dei picchi di intrappolamento del fluido tra i vani dei denti, abbattendo le pulsazioni di pressione (ripple) di oltre il 70%. - La riduzione delle emissioni acustiche a livelli inferiori a 58 dB(A), consentendo un impiego confortevole e sicuro all'interno di corsie strette e magazzini chiusi. - Valvole distributrici proporzionali a cursore con pilotaggio elettromagnetico diretto in anello chiuso di corrente e compensazione barica, azionate da segnali elettronici di tipo CAN-bus generati direttamente dai micro-joystick proporzionali a effetto Hall situati sul bracciolo ergonomico dell'operatore.
Schema Idraulico Proporzionale:
[Serbatoio Olio] ---> [Pompa Ingranaggi Elicoidali] ---> [Blocco Valvole Proporzionali]
                                                                |
                                             +------------------+------------------+
                                             |                                     |
                                   [Cilindri Montante]                    [Cilindri Brandeggio]
                                   (Sensore Pressione +                  (Sensore Angolo Tilt +
                                    Finecorsa Magnetico)                  Valvola di Blocco)
Il Sistema SAS (System of Active Stability) e la Sicurezza Antiribaltamento
Una delle innovazioni brevettate più significative di matrice Toyota, interamente integrata e calibrata nello stabilimento persicetano, è il SAS (System of Active Stability). Nei carrelli elevatori convenzionali a quattro ruote, il baricentro complessivo macchina-carico deve rimanere proiettato all'interno del cosiddetto triangolo di stabilità formato dalle due ruote anteriori fisse e dal perno centrale di oscillazione dell'assale posteriore a snodo sferico.
       CONDIZIONE STANDARD                         CONDIZIONE DI INTERVENTO SAS
(Triangolo di Stabilità Dinamico)               (Quadrilatero Rigido Antiribaltamento)

Ruota Ant. SX                                   Ruota Ant. SX
             [===]                                           [===]
             |   \                                           |   |
             |    \                                          |   |
             |     \  Perno Centrale                         |   |
             |      (o) Oscillante                           |   |  Cilindro Idraulico
             |     /                                         |   |  di Blocco Assale
             |    /                                          |   |  [ATTIVATO]
             |   /                                           |   |
             [===]                                           [===]
          Ruota Ant. DX                                   Ruota Ant. DX
Il sistema SAS rivoluziona questa dinamica fisica mediante una suite di sensori inerziali, encoders e controllori idraulici: 1. Cilindro di Blocco Idraulico dell'Assale Posteriore: l'assale oscillante è collegato al telaio mediante un cilindro idraulico a doppio effetto governato da una servovalvola a controllo elettronico ultra-rapido ($t_{\text{risposta}} < 20 \text{ ms}$). Quando i sensori giroscopici e di sterzo rilevano che l'accelerazione centripeta laterale $a_y = \frac{v^2}{R}$ supera la soglia limite di sicurezza durante una virata, la centralina blocca istantaneamente il flusso di olio all'interno del cilindro. Questo trasforma istantaneamente il triangolo di stabilità dinamico in un quadrilatero di appoggio rigido a quattro punti, spostando il centro di ribaltamento verso l'esterno dell'impronta a terra e riducendo drasticamente il rischio di ribaltamento trasversale (rollover). 2. Controllo Dinamico dell'Inclinazione e della Velocità del Montante: sensori di pressione piezoelettrici montati sui cilindri di sollevamento determinano in tempo reale la massa del carico sollevato $m$, mentre trasduttori magnetostrittivi misurano l'altezza istantanea delle forche $h$. All'aumentare della quota e della massa sollevata, il momento ribaltante longitudinale:
$$M_{\text{rib}} = m \cdot (g + a_z) \cdot d_x(h, \theta)$$
viene attivamente limitato dalla centralina SAS, che riduce progressivamente l'angolo massimo di brandeggio in avanti e strozza il flusso idraulico per decelerare l'inclinazione del montante, azzerando le forze d'inerzia pericolose per la stabilità del veicolo. 3. Allineamento Automatico delle Forche e della Sterzata (Active Steering Synchronizer): un algoritmo di controllo coordina il circuito elettro-idraulico di sterzo per garantire che la manopola del volante e le ruote posteriori siano sempre geometricamente e perfettamente sincronizzate, riducendo l'affaticamento muscolare dell'operatore e prevenendo manovre errate.
4. Guida Autonoma, Robotica AGV e Sistemi di Navigazione 4.0
In risposta alla crescente domanda di automazione dei flussi intralogistici nei moderni centri di distribuzione, il polo persicetano ha sviluppato linee dedicate alla realizzazione di veicoli a guida autonoma (AGV - Automated Guided Vehicles) e robot mobili autonomi (AMR - Autonomous Mobile Robots).
+-------------------------------------------------------------------------------+
|         ARCHITETTURA DI NAVIGAZIONE E SICUREZZA VEICOLI AUTONOMI AGV          |
+-------------------------------------------------------------------------------+
|                                                                               |
|  [PERCEZIONE AMBIENTALE]               [FUSIONE SENSORIALE & NAVIGAZIONE]     |
|  - LiDAR 2D/3D (360°) ---------------->|                                      |
|  - Telemetro Laser LGV (Riflettori) -->| Algoritmi SLAM probabilistici        |
|  - Odometria Ottica + IMU a 6 assi --->| Localizzazione millimetrica (±2 mm)  |
|                                        +--------------------------------------+
|                                                           |                   |
|  [SICUREZZA FUNZIONALE SIL 2 / PL d]                      v                   |
|  - Safety Laser Scanner -------------->[Controllo Dinamico Campi Protezione]  |
|    (Adattamento a velocita' e sterzo)                     |                   |
|                                                           v                   |
|  [INTEROPERABILITA' E FLOTTA]          [ATTUAZIONE MECCATRONICA]              |
|  - Standard VDA 5050                  - Sterzo Elettromeccanico Steer-by-Wire |
|  - WMS / Fleet Manager Cloud          - Frenatura di Sicurezza Elettromagnet. |
|  - Gemello Digitale (Digital Twin)    - Sollevamento Proporzionale CANopen    |
+-------------------------------------------------------------------------------+
Navigazione Mista LGV (Laser Guidance) e SLAM Basata su LiDAR
I carrelli a guida autonoma ingegnerizzati nel sito bolognese adottano una raffinata architettura di navigazione ibrida: - Laser Guided Vehicles (LGV): un sensore laser scanner rotante montato sulla sommità del veicolo invia fasci di luce nel vicino infrarosso verso riflettori catadiottrici prismatici posizionati lungo le colonne e le scaffalature dell'impianto. Tramite triangolazione geometrica ad alta frequenza, la CPU determina la posizione cartesiana $(x, y)$ e l'orientamento angolare $\theta$ del veicolo con un'accuratezza inferiore a $\pm 2 \text{ mm}$. - Navigazione Naturale e SLAM (Simultaneous Localization and Mapping): in ambienti privi di catadiottri o ad alta variabilità spaziale, il sistema integra algoritmi SLAM probabilistici (basati su grafi di ottimizzazione e filtri particellari FastSLAM) alimentati da sensori LiDAR 3D a stato solido. Il robot confronta continuamente le nuvole di punti generatesi in tempo reale con una mappa tridimensionale dell'ambiente memorizzata nel computer di bordo, integrando i dati con l'odometria ottica e un'unità di misura inerziale (IMU a 6 assi con giroscopi e accelerometri MEMS).
   [Sensore Laser LGV] ---> Triangolazione Catadiottri  ---\
   [LiDAR 3D Scanner]  ---> Nuvola Punti Spaziale       ----> [Fusione Sensoriale EKF] ---> Posa (x, y, theta)
   [IMU 6-Assi + Odom] ---> Integrazione Inerziale      ---/
Sistemi di Sicurezza Certificati PL d / SIL 2 con Campi di Scansione Dinamici
La coesistenza sicura tra carrelli a guida autonoma e personale umano negli spazi di magazzino è garantita da un'architettura di sicurezza conforme agli standard ISO 3691-4, certificata secondo i massimi livelli di affidabilità funzionale PL d (Performance Level d) secondo EN ISO 13849-1 e SIL 2 (Safety Integrity Level 2) secondo IEC 62061.
I safety laser scanner di sicurezza ottica a 270°/360° montati alla base del telaio implementano la commutazione dinamica dei campi di protezione (dynamic protective fields). La geometria dell'area di allarme e dell'area di arresto d'emergenza non è statica, bensì calcolata e commutata istante per istante in funzione di: - Vettore velocità istantaneo del veicolo (modulo e verso); - Angolo di sterzata impresso dal servomotore steer-by-wire; - Massa del carico trasportato rilevata dalla cella di carico idraulica; - Coefficiente di aderenza stimato della pavimentazione.
Se un ostacolo o un operatore interseca la zona di warning, il controllore riduce proporzionalmente la velocità; se viene violata la zona di stop, il circuito di sicurezza a doppio canale disalimenta i convertitori di trazione e innesta i freni elettromeccanici negativi a molla, arrestando il veicolo entro lo spazio di sicurezza prescritto.
Dinamica dei Campi di Scansione dello Scanner di Sicurezza:

Bassa Velocita' / Rettilineo:        Alta Velocita' / In Virata:
      +-------+                            +-------------+
      | Stop  |                           /     Stop      \
      +-------+                          /                 \
      |Warning|                         /      Warning      \
      +-------+                        +---------------------+
      | [AGV] |                               | [AGV] |
Integrazione WMS, Protocollo VDA 5050 e Gemello Digitale (Digital Twin)
I veicoli autonomi prodotti a Bologna dialogano nativamente con i sistemi gestionali di magazzino (WMS - Warehouse Management System) e le piattaforme ERP aziendali. Lo stabilimento adotta lo standard aperto internazionale VDA 5050, che definisce un'interfaccia di comunicazione universale basata su protocollo MQTT e payload JSON per il comando di flotte eterogenee di AGV/AMR da parte di un unico sistema centrale di gestione flotta (Fleet Controller).
L'infrastruttura si completa con la creazione del Gemello Digitale (Digital Twin) dell'impianto intralogistico: una simulazione virtuale ad altissima fedeltà che riproduce in tempo reale i vettori cinematici, lo stato di carica delle batterie, i cicli di usura preventiva e le traiettorie ottimali dei veicoli, consentendo l'ottimizzazione predittiva dei flussi di traffico e l'eliminazione dei colli di bottiglia operativi.
5. Toyota Production System (TPS), Qualità 4.0 e Sostenibilità di Stabilimento
L'eccellenza tecnologica del prodotto finale scaturisce direttamente dalla rigorosa applicazione della filosofia manifatturiera che ha fatto scuola nel mondo: il Toyota Production System (TPS), declinato secondo le più moderne direttrici dell'Industria 4.0 e della transizione energetica.
+-------------------------------------------------------------------------------+
|             I PILASTRI DEL TOYOTA PRODUCTION SYSTEM APPLICATI A BOLOGNA       |
+-------------------------------------------------------------------------------+
|                                                                               |
|       [JIDOKA - Autonomazione]               [JUST-IN-TIME - Flusso Snello]   |
|   - Sistemi anti-errore Poka-Yoke         - Produzione tirata (Pull System)   |
|   - Serraggio digitale angolo/coppia      - Livellamento carichi (Heijunka)   |
|   - Cordone Andon di blocco linea         - Azzeramento scorte e lead-time    |
|                                                                               |
|                   [KAIZEN - Miglioramento Continuo Quotidiano]                |
|               - Coinvolgimento degli operatori e circoli di qualita'          |
|               - Eliminazione sistematica degli sprechi (Muda, Muri, Mura)     |
|                                                                               |
+-------------------------------------------------------------------------------+
Kaizen, Heijunka e Jidoka nelle Linee di Montaggio Persicetane
L'organizzazione delle linee di assemblaggio del polo emiliano è interamente strutturata attorno ai principi cardine: - Jidoka (Autonomazione / Qualità alla Fonte): ogni singola postazione di montaggio è dotata della facoltà e degli strumenti per interrompere il flusso produttivo qualora venga riscontrata una non-conformità. Gli operatori dispongono del cordone Andon, che accende un segnale visivo e sonoro chiamando immediatamente i team leader per la risoluzione tempestiva della causa radice (approccio 5 Whys). - Just-In-Time e Heijunka (Livellamento della Produzione): la pianificazione industriale bilancia accuratamente il mix produttivo (carrelli a tre ruote, a quattro ruote, versioni pesanti, modelli a montante speciale), scongiurando oscillazioni di carico lungo la linea di fornitura interna ed esterna. - Kaizen (Miglioramento Continuo): attraverso sessioni giornaliere di Asakaichi (meeting mattutini di analisi qualità) e il costante contributo propositivo dei lavoratori tramite il sistema di suggerimenti interni, lo stabilimento ottimizza ciclicamente le sequenze ergonomiche e le tempistiche di montaggio.
Flusso Operativo del Processo di Montaggio Interbloccato:
[Arrivo Telaio] ---> [Identificazione RFID] ---> [Caricamento Parametri Banco]
                                                       |
                                                       v
[Operazione di Serraggio] <--- [Avvitatore Wi-Fi CAN] <--- [Verifica Angolo/Coppia]
         |
         +---> Conforme (OK)    ---> Rilascio pezzo al takt-time successivo
         +---> Non Conforme (NOK)-> Blocco linea Andon e registrazione su DB centrale
Stazioni di Serraggio Digitali Interbloccate 4.0
L'assemblaggio strutturale dei telai in acciaio ad alta resistenza, dei montanti telescopici e dei gruppi assale-riduttore è vincolato all'impiego di stazioni di serraggio digitali connesse in rete industriale locale. Gli avvitatori elettronici a controllo di coppia ($Nm$) e angolo di rotazione ($\theta$) sono interbloccati con il sistema centrale MES (Manufacturing Execution System): 1. La lettura del codice a barre o del tag RFID del telaio seleziona automaticamente la ricetta di montaggio. 2. L'utensile si sblocca unicamente nella sequenza geometrica prescritta; se la coppia o l'angolo risultano al di fuori delle ristrettissime tolleranze stabilite dall'ufficio tecnico ($C_{pk} \ge 1.67$), il carrello non può avanzare alla stazione successiva. 3. Tutti i dati di serraggio vengono registrati in un database cloud univoco, garantendo la tracciabilità totale dei parametri critici di sicurezza per l'intera vita utile del carrello elevatore.
Sostenibilità Energetica, ISO 14001/50001 e Net Zero Factory
Lo stabilimento TMHMI di Bologna rappresenta una punta di diamante nella strategia ambientale del gruppo verso la totale neutralità climatica entro il 2050 (Toyota Environmental Challenge 2050): - Certificazioni Integrate: l'impianto è pienamente conforme agli standard internazionali ISO 14001 (Sistemi di Gestione Ambientale) e ISO 50001 (Sistemi di Gestione dell'Energia). - Autoproduzione Rinnovabile: un imponente impianto fotovoltaico installato sulle coperture dello stabilimento produce una quota sostanziale dell'energia elettrica necessaria ai processi industriali, con sistemi di monitoraggio energetico continuo per l'abbattimento degli assorbimenti parassiti. - Processi di Verniciatura a Impatto Minimo: i reparti di verniciatura utilizzano polveri epossidiche prive di solventi organici volatili (VOC), con forni di essiccazione ad altissimo recupero termico e filtrazione ciclonica dell'aria a circuito chiuso. - Economia Circolare e Riciclo: oltre il 98% dei materiali di scarto del processo produttivo (sfridi metallici, oli esausti, imballaggi polimerici) viene avviato a percorsi certificati di recupero e riutilizzo.
6. Ricadute Socio-Economiche, Voci della Comunità e Impatto Territoriale nel Bolognese
L'eccellenza dello stabilimento di Via Persicetana Vecchia si riflette profondamente nel tessuto economico, formativo e sociale della Città Metropolitana di Bologna e dell'intera regione. Secondo i report periodici diffusi dall'agenzia stampa ANSA e dalle cronache cittadine di BolognaToday, la presenza di un polo manifatturiero globale operante come aggregatore di filiera genera ricadute dirette e indirette su migliaia di lavoratori altamente specializzati.
L'ecosistema produttivo locale vede coinvolte centinaia di piccole e medie imprese fornitrici nei comparti della carpenteria di precisione, dell'oleodinamica, del cablaggio meccatronico e dello sviluppo software embedded. Inoltre, la costante interlocuzione con i sindacati metalmeccanici ha reso lo stabilimento un modello avanzato di contrattazione integrativa aziendale di secondo livello, con programmi continui di reskilling per la transizione digitale e percorsi di welfare aziendale d'eccellenza.
Particolare rilievo assumono le collaborazioni con le istituzioni educative del territorio: l'azienda partecipa attivamente alle attività degli Istituti Tecnici Superiori (ITS Maker) e finanzia borse di studio e laboratori congiunti con la Scuola di Ingegneria dell'Università di Bologna, creando un canale diretto di inserimento per giovani ingegneri meccatronici, elettronici e dei materiali.
       ECOSISTEMA INTEGRATO DI COLLABORAZIONE TERRITORIALE

+------------------------------------------------------+
       |   Toyota Material Handling Manufacturing Italy       |
       |         (Polo di Via Persicetana Vecchia)            |
       +------------------------------------------------------+
             |                    |                    |
             v                    v                    v
  [Accademia & Ricerca]   [Filiera Produttiva]  [Welfare & Territorio]
  - Universita' Bologna   - Centinaia di PMI    - Contrattazione 2° Liv.
  - Fondazione ITS Maker    Meccatroniche       - Formazione continua 4.0
  - Dottorati congiunti   - Fornitori Oleodin.  - Decarbonizzazione urbana
7. Analisi di Prospettiva e Futuro dell'Intralogistica Decarbonizzata
La traiettoria evolutiva dell'impianto persicetano si colloca al centro delle grandi sfide della logistica moderna: 1. Integrazione Totale dell'Idrogeno Verde: con l'espansione dei corridoi europei TEN-T e la nascita delle Hydrogen Valleys promosse dai programmi PNRR e comunitari, la domanda di carrelli industriali a celle a combustibile è destinata a una crescita esponenziale. Il centro R&D locale sta sviluppando la seconda generazione di sistemi compatti fuel cell nativi, capaci di una densità di potenza ancora superiore. 2. Robotica Collaborativa e Algoritmi di AI Generativa per la Logistica: l'integrazione di reti neurali profonde a bordo macchina consentirà agli AGV di compiere predizioni di traiettoria avanzate, interpretando il comportamento dinamico dei pedoni e ottimizzando i consumi energetici globali della flotta. 3. Circolarità Totale e Second Life delle Batterie: l'implementazione di protocolli di riutilizzo dei moduli litio-ione a fine vita per lo stoccaggio stazionario di energia rinnovabile completerà il ciclo di sostenibilità ambientale del prodotto.
La combinazione tra l'identità industriale ereditata dalla Cesab e la visione prospettica di Toyota rende l'impianto di Bologna una delle gemme indiscusse della manifattura continentale, dimostrando come tradizione artigianale, rigore scientifico e responsabilità ambientale possano fondersi in un modello di sviluppo industriale sostenibile e competitivo.
8. Quadro Sinottico e Specifiche Tecniche Essenziali
La tabella sottostante riassume i principali parametri ingegneristici, le tecnologie abilitanti e gli standard normativi adottati nello stabilimento TMHMI per le diverse aree tematiche trattate:
| Ambito Tecnologico | Architettura / Componenti Chiave | Parametri & Specifiche Prestazionali | Standard di Riferimento & Certificazioni |
|---|---|---|---|
| Powertrain Elettrico | Motori IPMSM a magneti permanenti NdFeB; Inverter trifase a modulazione vettoriale FOC (Space Vector PWM) | Rendimento di conversione $\eta > 95\%$; Tensioni operative 24V / 48V / 80V; Frequenza switching fino a 16 kHz | CEI EN 60034; Direttiva Macchine 2006/42/CE |
| Sistemi di Accumulo | Celle Li-ion (LFP / NMC) con BMS attivo su bus CAN; Algoritmi EKF per stima SoC/SoH | Densità energetica modulo fino a 180 Wh/kg; Vita utile $> 4000$ cicli al 80% DoD; Recupero rigenerativo frenata/discesa fino a 25% | UN 38.3; IEC 62619; ISO 12405 |
| Vettore Idrogeno | Celle a combustibile PEM (PEMFC); Serbatoi criogenico-compressi Type IV a 350 bar (35 MPa) con valvole TPRD | Tempo rifornimento $< 3$ minuti; Efficienza stack $\approx 50-60\%$; Zero emissioni locali ($H_2O$ vapore esclusivo) | ISO 19881; SAE J2601-2; Regolamento CE 79/2009 |
| Fluidodinamica & Idraulica | Pompe volumetriche a ingranaggi elicoidali continui; Valvole proporzionali PWM a controllo di corrente | Pressioni di esercizio fino a 250 bar; Rumore acustico $< 58 \text{ dB(A)}$; Risposta elettroidraulica $< 20 \text{ ms}$ | ISO 4413; DIN EN ISO 4871 |
| Sicurezza Attiva (SAS) | Cilindro idraulico di blocco assale posteriore; Controllo dinamico inclinazione e velocità brandeggio | Blocco assale automatico su soglia $a_y$; Rimodulazione momento ribaltante $M_{\text{rib}} = f(m, h, \theta)$ | Brevetti Toyota SAS; ISO 3691-1; EN 16307-1 |
| Robotica Mobile (AGV/AMR) | Navigazione ibrida LGV (triangolazione laser) + SLAM 3D LiDAR; Sicurezza Safety Laser Scanner dinamica | Precisione posizionamento $\pm 2 \text{ mm}$; Sicurezza funzionale certificata PL d / SIL 2; Protocollo VDA 5050 | EN ISO 13849-1; IEC 62061; ISO 3691-4 |
| Manifattura & Sostenibilità | Linee di montaggio TPS (Jidoka, Heijunka, Andon); Banchi serraggio 4.0 interbloccati; Fotovoltaico | Tracciabilità digitale parametri coppia/angolo ($C_{pk} \ge 1.67$); Neutralità carbonica verso Net Zero 2050 | ISO 9001; ISO 14001; ISO 50001; IATF 16949 |
9. Riferimenti Istituzionali e Fonti Autorevoli
Per approfondire i progetti industriali, la storia dell'impianto e il contesto territoriale emiliano-romagnolo, è possibile consultare i seguenti portali informativi e istituzionali: - Toyota Material Handling Italia - Portale ufficiale con documentazione tecnica sulle gamme Traigo, sistemi SAS, celle a idrogeno e soluzioni di automazione logistica. - Confindustria Emilia Area Centro - Analisi economiche, studi di settore sul distretto della meccatronica e profili delle imprese manifatturiere associate. - Regione Emilia-Romagna - Progetti regionali di transizione energetica, filiera dell'idrogeno verde e sviluppo della meccatronica avanzata. - Comune di Bologna - Piani urbanistici e mobilità sostenibile, protocolli di sviluppo industriale dell'area metropolitana bolognese. - ANSA Emilia-Romagna - Cronaca economica e aggiornamenti sulle dinamiche occupazionali e di investimento nel settore industriale regionale. - Il Resto del Carlino - Economia & Territorio - Reportage e approfondimenti sulle eccellenze della Packaging e Motor Valley bolognese. - BolognaToday - Notizie e approfondimenti dedicati alle dinamiche produttive, al lavoro e alle realtà industriali dell'hinterland persicetano.
[!NOTE]
TAKEAWAY BOX: Sintesi e Punti Chiave della Monografia
- Radici e Posizionamento Strategico: Lo stabilimento di Via Persicetana Vecchia a Bologna fonde l'eredità pionieristica della CESAB (fondata nel 1942) con il prestigio del gruppo Toyota (acquisizione del 2001), ergendosi a polo europeo per i carrelli elevatori elettrici e i veicoli AGV nel cuore della Mechatronics Valley emiliana.
- Elettrificazione ed Elettrochimica Avanzata: Adozione di motori sincroni a magneti permanenti interni (IPMSM) con controllo FOC disaccoppiato; transizione totale a batterie Li-ion con BMS a filtraggio di Kalman e disponibilità nativa di moduli fuel cell a idrogeno compresso a 350 bar con rifornimento in 3 minuti.
- Sicurezza Attiva e Idrodinamica: Circuito idraulico proporzionale silenzioso ($< 58\text{ dB(A)}$) con pompe elicoidali e brevetto SAS (System of Active Stability), che blocca l'assale posteriore trasformando il triangolo di stabilità in un quadrilatero rigido per prevenire il ribaltamento.
- Robotica 4.0 e Navigazione Autonoma: Flotte AGV/AMR a guida mista LGV + SLAM con LiDAR 3D, sicurezza certificata PL d / SIL 2 con commutazione dinamica dei campi protettivi e interfacciamento cloud VDA 5050 / Digital Twin.
- Produzione Lean e Sostenibilità: Applicazione integrata del Toyota Production System (Kaizen, Jidoka, Heijunka), serraggi digitali interbloccati tracciati al 100%, certificazioni ISO 14001/50001, autoproduzione fotovoltaica e tabella di marcia verso la completa decarbonizzazione aziendale.