Stabilimento Robopac Di Castel San Pietro Terme: L'Ingegneria Del Fine Linea Tra Sistemi Di Avvolgimento a Film Estensibile, Pre-Stiro Elettronico Ad Alta Efficienza E Validazione Dinamica EUMOS Dei Pallet
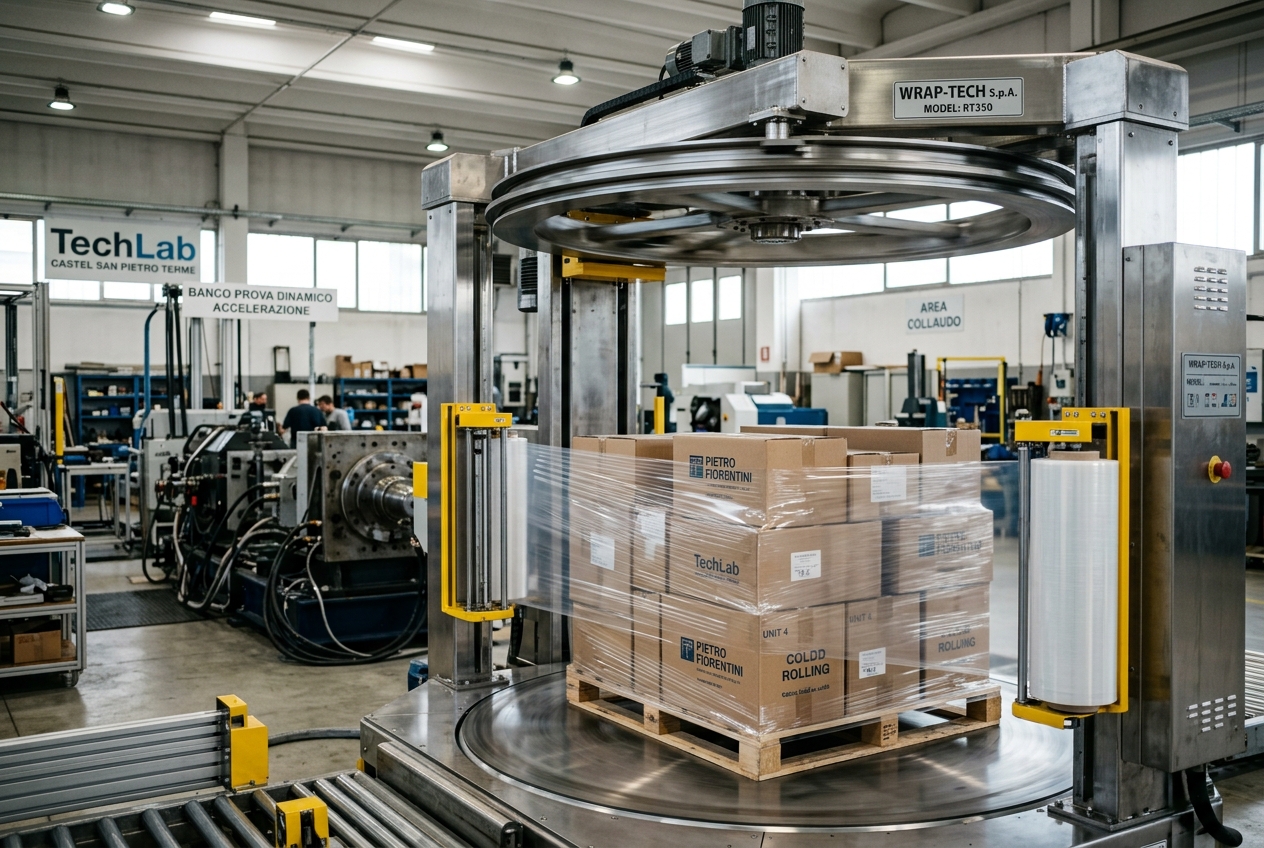
INTRODUZIONE: L'EPICENTRO DELLA STABILIZZAZIONE DEI CARICHI
Lungo la direttrice della Via Emilia, nel polo produttivo e ingegneristico di Castel San Pietro Terme, a pochi chilometri dal capoluogo bolognese, si sviluppa una delle frontiere più avanzate dell'automazione industriale globale. In questo snodo nevralgico della Packaging Valley emiliano-romagnola, lo stabilimento di Robopac — brand di punta di Aetna Group assieme a realtà come OCME — costituisce il centro di riferimento mondiale per le tecnologie di confezionamento secondario e terziario.
Mentre l'immaginario collettivo associa spesso l'imballaggio industriale a una semplice operazione di fasciatura meccanica, la moderna ingegneria di stabilizzazione del pallet rappresenta una complessa sintesi di reologia dei polimeri, cinematica meccatronica non lineare, controllo predittivo di coppia in tempo reale e metrologia accelerometrica avanzata. All'interno del TechLab di Castel San Pietro Terme, i carichi pallettizzati non vengono semplicemente avvolti: vengono sottoposti a verifiche strutturali e dinamiche secondo il rigido standard internazionale EUMOS 40509, anticipando le prescrizioni della Direttiva Europea 2014/47/UE sulla sicurezza dei trasporti e rispondendo alle sfide imposte dal nuovo Regolamento Europeo sugli Imballaggi e Rifiuti di Imballaggio (PPWR).
La transizione industriale in atto nel bolognese riflette un doppio imperativo: ridurre drasticamente l'impiego di materiale plastico vergine — spingendo il cosiddetto downgauging da spessori tradizionali di 23 µm a film ultra-sottili inferiori a 9 µm o integrando matrici riciclate post-consumo (PCR) — garantendo al contempo una forza di contenimento (containment force) invariata o superiore, per impedire disastri logistici durante il transito su gomma e rotaia.
+-----------------------------------------------------------------------------------+
|                        ECOSISTEMA MECCATRONICO ROBOPAC                            |
|                                                                                   |
|  [Reologia LLDPE] ----> [Prestiro Bi-Motore Brushless] ----> [Anello Genesis]     |
|      (Cast/Blow)           (Rapporto fino al 500%)            (Dinamica >80 rpm)  |
|                                     |                                             |
|                                     v                                             |
|  [Intralogistica LGV] <--- [Validazione EUMOS 40509] <--- [Cube Technology™]      |
|     (Flotta AGV/LGV)        (Slitta Crash Test 0.8g)       (Tensione Puntuale)    |
+-----------------------------------------------------------------------------------+
1. FISICA E REOLOGIA DEL FILM ESTENSIBILE: DALLA DEFORMAZIONE MACROMOLECOLEARE ALLA FORZA DI CONTENIMENTO
1.1 Struttura Molecolare e Comportamento Viscoelastico dell'LLDPE
Il film estensibile impiegato nel confezionamento industriale terziario è prevalentemente composto da Polietilene Lineare a Bassa Densità (LLDPE), spesso coestruso in strutture multistrato (da 5 fino a 55 o più nanostrati) con l'impiego di comonomeri alfa-olefinici quali 1-butene, 1-esene e, soprattutto nei film ad altissime prestazioni meccaniche, 1-ottene polimerizzato mediante catalizzatori metallocenici (mLLDPE).
Dal punto di vista termodinamico e reologico, l'LLDPE si presenta come un polimero semicristallino caratterizzato da uno scheletro lineare con ramificazioni a catena corta distribuite uniformemente. Il comportamento meccanico del film durante la trazione monoassiale e biassiale è descritto da una curva sforzo-deformazione ($\sigma$-$\varepsilon$) che evidenzia tre regimi distinti:
- Regime Viscoelastico Lineare (Basse Deformazioni, $\varepsilon < 5\%$):
Il materiale risponde secondo il modello fenomenologico di Maxwell-Wiechert, in cui la deformazione è reversibile ma influenzata dalla velocità di deformazione ($\dot{\varepsilon}$). I moduli elastici di trazione longitudinale ($MD$) e trasversale ($TD$) dipendono dalla mobilità delle catene amorfe interlamellari. - Snervamento Plastico e Scorrimento Lamellare (Yielding):
Al superamento della tensione di snervamento ($\sigma_y$), si innesca lo srotolamento e l'orientamento delle catene polimeriche lungo la direzione di stiro. I domini cristallini (cristalliti a lamelle) vengono frammentati e riallineati lungo l'asse di trazione, generando una trasformazione morfologica irreversibile. - Incrudimento da Orientamento Molecolare (Strain Hardening):
A elevati rapporti di allungamento (superiori al 200-300%), le catene macromolecolari raggiungono la massima estensione orientata. I ponti intercristallini si allineano parallelamente, determinando un incremento esponenziale del modulo tangente $E_t = \frac{d\sigma}{d\varepsilon}$. In questa fase, il film perde la sua plasticità cedevole e acquisisce una straordinaria rigidezza tensile.
Tensione σ [MPa]
   ^
   |                                      / (Strain Hardening: Orientamento Molecolare)
   |                                     /
   |             (Snervamento/Yield)    /
   |                 .-----.           /
   |                /       \_________/ (Scorrimento Plastico)
   |               /
   |              / (Regime Elastico)
   |             /
   |            /
   +-----------+-------------------------------------------------------->
   0          ε_y                    ε_pre-stretch                    Deformazione ε [%]
1.2 Cinematica del Prestiro e Recupero Elastico (Elastic Recovery)
Il processo di prestiro (pre-stretch) applicato dai carrelli Robopac agisce prima che il film entri in contatto con il pallet. L'allungamento percentuale imposto al film, definito come:
$$\text{Pre-stretch} (\%) = \frac{L_1 - L_0}{L_0} \times 100 = \left(\frac{v_2 - v_1}{v_1}\right) \times 100$$
dove $v_1$ e $v_2$ rappresentano le velocità periferiche dei rulli di stiro, forza il polimero a superare la soglia di yielding per entrare nell'area di strain hardening.
Una volta applicato sul pallet, il film manifesta il fenomeno del ritiro elastico differito unito al rilassamento delle tensioni (stress relaxation). La tensione residua nel tempo $t$ può essere modellizzata mediante una serie esponenziale di Prony:
$$\sigma(t) = \sigma_0 \cdot \left[ 1 - \sum_{i=1}^{N} g_i \left( 1 - e^{-t/\tau_i} \right) \right]$$
dove $\tau_i$ sono i tempi caratteristici di rilassamento molecolare. Se il prestiro è calibrato in modo ottimale, la memoria elastica dell'LLDPE genera una contrazione centripeta continua che consolida il carico senza allentarsi nelle 24-48 ore successive all'imballaggio.
1.3 Calcolo della Clamping Force e Prevenzione del Corner Crushing
La Containment Force (o Clamping Force, $F_c$) è la pressione radiale netta esercitata dall'involucro di film sull'unità di carico pallettizzata. Per un pallet prismatico di perimetro $P$ avvolto con $n$ strati di film sottoposti a una tensione di deposizione $T_{\text{laydown}}$, la forza di contenimento per unità di altezza è calcolabile come:
$$F_c = \frac{2 \cdot n \cdot T_{\text{laydown}} \cdot \cos(\theta)}{w}$$
dove $w$ è la larghezza del carico e $\theta$ l'angolo di incidenza del nastro di film.
Tuttavia, la geometria cubica del pallet genera una singolarità di concentrazione degli sforzi in corrispondenza dei quattro spigoli vivi. Il raggio di curvatura ridotto dello spigolo ($r \to 0$) produce una pressione locale di contatto:
$$p_{\text{edge}} = \frac{T_{\text{laydown}}}{r}$$
Un'eccessiva pressione locale causa il fenomeno distruttivo del Corner Crushing (schiacciamento degli angoli delle scatole di cartone ondulato), compromettendo la resistenza alla compressione verticale (BCT - Box Compression Test) e provocando il collasso strutturale della colonna di cartoni.
La soluzione meccatronica sviluppata negli stabilimenti bolognesi risiede nella regolazione dinamica istantanea della tensione: il sistema riduce $T_{\text{laydown}}$ in prossimità del passaggio dello spigolo per poi incrementarla rapidamente sui lati piani del carico.
1.4 Downgauging Estremo: Da 23 µm a < 9 µm
Il downgauging rappresenta la frontiera tecnologica più rilevante nel contenimento dei costi e dell'impronta carbonica. Ridurre lo spessore del film da 23 µm a valori compresi tra 7 e 9 µm comporta un rischio elevato di foratura (puncture) e lacerazione propagata (tear propagation). Per compensare la riduzione di spessore, si ricorre a: - Polimeri mLLDPE ad altissimo peso molecolare e distribuzione stretta delle masse molari; - Architetture di prestiro cinematicamente stabili con accoppiamento continuo per evitare micro-fessurazioni lungo i bordi; - Distribuzione multiasse dei cordoni di rinforzo (roping meccatronico), che trasforma una fascia di film piatto in una fune elastica concentrata ad alta tenacità posizionata strategicamente tra la base del pallet in legno e i primi strati di carico.
2. CINEMATICA E MECCATRONICA DEI SISTEMI DI AVVOLGIMENTO
2.1 Architettura Meccatronica delle Macchine ad Anello Rotante: Serie Genesis
Nello stabilimento di Castel San Pietro Terme, l'espressione più elevata dell'ingegneria di processo è rappresentata dalle fasciatrici automatiche ad anello rotante (Serie Genesis), affiancate dai sistemi a braccio rotante (Helix) e a tavola rotante (Rotoplat).
                             [ SISTEMA AD ANELLO GENESIS ]

                         +-----------------------------------+
                         |       TRAVE SUPERIORE STATICA     |
                         +-----------------+-----------------+
                                           |
                              [Servomotore Sollevamento Z]
                                           |
                                  .--------+--------.
                                 /                   \
                        +-------v---------------------v-------+
                        |      ANELLO ROTANTE A SBALZO        |
                        |      (Fino a 80+ rpm, Ø 2.5-3.0 m)  |
                        +-----------------+-------------------+
                                          |
                              [Carrello Bi-Motore PVS]
                                 /                 \
                     [Brushless Rullo 1]    [Brushless Rullo 2]
                                 \                 /
                                  v               v
                             [PRESTIRO VARIABILE FINO A 500%]
Nelle macchine ad anello rotante, il carico pallettizzato rimane perfettamente statico sul convogliatore a rulli o a catene, mentre la struttura ad anello — con diametri compresi tra 2,5 e 3,0 metri — supporta il carrello di prestiro e ruota su guide a basso attrito a velocità angolari superiori a 80 giri al minuto (rpm).
La dinamica del moto combina due gradi di libertà cinematici ortogonali: 1. Moto Rotatorio ($\theta(t)$): Azionato da motori brushless sincroni a magneti permanenti, accoppiati a cinghie dentate ad alta resistenza o riduttori epicicloidali a gioco zero. 2. Moto Traslatorio Verticale ($z(t)$): Spostamento verticale dell'anello mediante un sistema a cinghie bilanciate o viti a ricircolo di sfere gestito da un asse a controllo numerico interpolato.
La coordinazione dei due assi definisce il passo dell'elica di avvolgimento e la sovrapposizione percentuale (overlap) del film:
$$\text{Pitch}z = \frac{dz}{d\theta} = \frac{v_z}{\omega{\text{ring}}}$$
                                  PROFILO DI PRESTIRO "CUBE TECHNOLOGY"
                +-----------------------------------------------------------------------+
Top Pallet      |  Prestiro: 380%  |  Forza di Contenimento: 45 N  |  Overlap: 60%     |  (Testa Carico)
                +-----------------------------------------------------------------------+
Fascia Media    |  Prestiro: 450%  |  Forza di Contenimento: 28 N  |  Overlap: 25%     |  (Zona Flessibile)
                +-----------------------------------------------------------------------+
Spigolo Critico |  Prestiro: 320%  |  Forza di Contenimento: 18 N  |  Tensione Smorzata|  (Anti-Crushing)
                +-----------------------------------------------------------------------+
Base + Legno    |  Prestiro: 250%  |  Forza di Contenimento: 75 N  |  Roping Attivo    |  (Ancoraggio)
                +-----------------------------------------------------------------------+
2.2 Carrello di Prestiro Bi-Motorizzato (PVS / PGS): Controllo di Coppia Real-Time
Il cuore meccatronico del sistema Robopac è il carrello di prestiro bi-motorizzato a controllo elettronico indipendente. Nei modelli meccanici tradizionali, il rapporto di prestiro era vincolato a coppie di ingranaggi fissi intercambiabili (es. 150%, 200%, 250%). Nei sistemi avanzati Robopac (come il carrello PVS - Pre-Stretch Variable System):
- Due servomotori brushless indipendenti pilotano individualmente il primo rullo di stiro gommaturato ($R_1$) e il secondo rullo ($R_2$).
- Un bus di campo real-time ad altissima velocità (EtherCAT o Profinet IRT) sincronizza i drive con tempi di ciclo inferiori a 1 millisecondo.
- Il rapporto di velocità $\lambda = \frac{v_2}{v_1}$ viene modulato dinamicamente da PLC da un minimo del 0% fino a oltre il 500% in modo continuo durante la fasciatura.
       [ENTRATA FILM]
             |
             v
     ( Rullo Folle 0 )
             |
             v
      [ RULLO STIRO 1 ] <==== (Servomotore Brushless M1 - Velocità v1)
             |
             |  <-- ZONA DI PRESTIRO (Allungamento molecolare continuo fino al 500%)
             v
      [ RULLO STIRO 2 ] <==== (Servomotore Brushless M2 - Velocità v2 > v1)
             |
             v
     [ Rullo Compensatore con Cella di Carico / Sensore di Forza Dinamico ]
             |
             v
       [USCITA FILM VERSO IL PALLET]
Un terzo stadio di controllo misura la forza di trazione istantanea erogata verso il pallet tramite un rullo tastatore montato su cella di carico piezoresistiva. Un anello di retroazione ad azione proporzionale-integrale-derivativa (PID) con feed-forward adatta la velocità di uscita del film per mantenere la forza di deposizione esattamente al valore nominale stabilito per quel quadrante del pallet, compensando le variazioni di raggio vettore legate alla forma rettangolare del carico ($r(\theta) = \sqrt{x^2 + y^2}$).
2.3 Gestione dell'Alimentazione Elettrica e Cube Technology™
La trasmissione di potenza elettrica e segnali verso un anello che ruota a oltre 80 rpm ha imposto il superamento dei collettori rotanti a strisciamento (slip rings) soggetti a usura e scintillio. Le macchine Robopac integrano: - Generatori ausiliari di bordo con recupero dell'energia cinetica di frenata; - Banchi di ultracondensatori per l'accumulo di picco e l'alimentazione continua dei servomotori del carrello; - Sistemi di trasmissione dati ottici bidirezionali wireless (Full-Duplex Optical Transceivers) immune ai disturbi elettromagnetici (EMI).
Questa architettura alimenta la Cube Technology™, un algoritmo proprietario che modula in ogni millimetro di altezza ($z$) del bancale quattro parametri fondamentali: 1. Rapporto di prestiro (da 0 a 500%); 2. Forza di contenimento applicata sul carico; 3. Velocità di rotazione dell'anello; 4. Posizionamento del roping (cordonatura del film).
3. VALIDAZIONE SPERIMENTALE E STANDARD DI SICUREZZA EUMOS 40509
3.1 Il Protocollo EUMOS 40509 e la Direttiva 2014/47/UE
La sicurezza del trasporto merci su strada costituisce una priorità strategica europea. Secondo i rapporti della Commissione Europea, fino al 25% degli incidenti che coinvolgono veicoli pesanti è correlato a un fissaggio inadeguato o all'instabilità strutturale del carico pallettizzato. La Direttiva Europea 2014/47/UE definisce le norme relative ai controlli tecnici su strada per i veicoli commerciali, introducendo la responsabilità legale condivisa tra produttore, trasportatore e operatore logistico per le unità di carico instabili.
Il riferimento normativo per eccellenza è lo standard EUMOS 40509 (Test method for load unit rigidity). La norma stabilisce i criteri oggettivi e quantitativi per validare la rigidezza di un'unità di carico soggetta a forze orizzontali dinamiche.
                           PIATTAFORMA DI CRASH TEST TECHLAB
                                (Norma EUMOS 40509)

[ CARICO PALLETTIZZATO ] ---------------------> Spostamento Elastico (d_max)
     |                      |                     --> Deformazione Permanente (d_perm)
     |                      |
     +----------------------+
     |    Bancale Legno     |
     +======================+  ============================================
     |  SLITTA DI PROVA     |  <=== Decelerazione / Accelerazione fino a 0.8 g
     +----------------------+  ============================================
              |
      [ Cilindro Idraulico / Attuatore Elettromeccanico di Spinta ad Alta Dinamica ]
3.2 La Piattaforma di Prova del TechLab di Castel San Pietro Terme
All'interno del TechLab di Castel San Pietro Terme, Robopac ha allestito un centro di metrologia avanzata dotato di una slitta accelerometrica orizzontale a guida lineare idraulica/elettromeccanica ad altissima dinamica.
Il banco di prova simula in laboratorio le condizioni critiche che si manifestano durante il trasporto intermodale: - Frenata d'emergenza su gomma: Accelerazione longitudinale fino a $0,8\text{ g}$ ($7,85\text{ m/s}^2$) con rampa d'impulso trapezoidale e durata minima di 300 ms; - Curva ad alta velocità o cambio corsia improvviso (Lane Change Test): Accelerazione trasversale/centrifuga fino a $0,5\text{ g}$ ($4,9\text{ m/s}^2$); - Frenata e scuotimento ferroviario: Impulsi alternati multidirezionali fino a $0,3\text{ g}$ secondo specifiche EN 12195-1.
Accelerazione [g]
   ^
   |        +---------------------------+  (Picco impulsivo 0.8 g, t >= 300 ms)
0.8|       /|                           |\
   |      / |                           | \
   |     /  |                           |  \
0.5|    /   |                           |   \
   |   /    |                           |    \
   +--+-----+---------------------------+-----+------------------------>
   0  t_1   t_2                         t_3   t_4                      Tempo [ms]
3.3 Metrologia Ottica e Criteri di Accettazione
La valutazione della conformità secondo EUMOS 40509 non avviene tramite stime visive, ma mediante telecamere stereoscopiche ad alta velocità (fino a 1.000 fps) e sensori di tracciamento ottico 3D che monitorano i target riflettenti posizionati su diversi livelli del pallet.
I parametri misurati comprendono: 1. Spostamento Massimo Elastico ($d_{\text{max}}$): La massima deflessione orizzontale registrata dalla sommità del carico durante l'apice dell'impulso accelerativo a $0,8\text{ g}$. 2. Deformazione Permanente Residua ($d_{\text{perm}}$): Lo scostamento irreversibile dell'unità di carico misurato dopo che l'impulso è terminato e il sistema è tornato in quiete. 3. Integrità Strutturale Primaria: Assenza di ribaltamento, sfilamento di colli, rotture del film o rottura della connessione tra carico e pianale in legno (pallet interlock).
Per superare la certificazione EUMOS 40509, i limiti massimi consentiti sono categorici: - La deformazione permanente elastoplastica non deve superare il $5\%$ dell'altezza totale del carico (tipicamente $< 80\text{ mm}$ per un bancale alto 1.600 mm); - La deformazione elastica temporanea non deve superare il $10\%$ dell'altezza; - Non deve verificarsi alcuno scivolamento del primo strato di scatole rispetto alla superficie del pallet in legno superiore a $20\text{ mm}$.
4. AUTOMAZIONE INTRALOGISTICA E SOSTENIBILITÀ 4.0
4.1 L'Integrazione Meccatronica con Navette a Guida Laser (LGV)
Nelle moderne fabbriche automatizzate, la macchina fasciatrice non è più un'isola tecnologica a sé stante, ma un nodo ciberspaziale integrato in un flusso intralogistico continuo. Nel portafoglio di soluzioni Aetna Group (grazie alla convergenza tra Robopac e OCME), le stazioni di avvolgimento Genesis dialogano direttamente con flotte di veicoli a guida laser (LGV - Laser Guided Vehicles).
       [PALLETIZZATORE ROBOTIZZATO]
                    |
                    v (Bancale Formato ma Non Stabilizzato)
        [Navetta LGV / AGV Guidata da Laser]
                    |
                    v (Carico Sospeso a Bassa Dinamica)
      +-----------------------------------------+
      |  STAZIONE FASCIATRICE AD ANELLO GENESIS | <== [Scambio Dati OPC-UA / MQTT]
      |  (Avvolgimento ad Alta Velocità + Roping)|
      +-----------------------------------------+
                    |
                    v (Bancale Conforme EUMOS 40509)
        [Navetta LGV / AGV Transito Veloce]
                    |
                    v
         [MAGAZZINO AUTOMATICO HBW / BAIA DI CARICO CAMION]
Lo scambio dati avviene tramite protocolli industriali OPC-UA e broker MQTT: - La navetta LGV deposita il bancale instabile sul convogliatore d'ingresso; - Il sistema WMS/MES trasmette alla fasciatrice il codice identificativo del pallet, il baricentro calcolato, il tipo di prodotto (es. bottiglie di vetro, latte metalliche, fardelli di tissue) e la destinazione logistica (trasporto regionale, marittimo o intermodale); - La fasciatrice seleziona istantaneamente la ricetta ottimizzata Cube Technology™; - Una volta completato il ciclo certificato, l'LGV preleva il carico stabilizzato trasferendolo al magazzino automatico verticale (HBW) o direttamente al loading dock per l'imbarco sui trailer stradali.
4.2 Telemetria Cloud e Monitoraggio Predittivo R-Connect
L'architettura R-Connect integrata negli impianti Robopac costituisce la dorsale Industrial IoT (IIoT) per la manutenzione predittiva e l'ottimizzazione continua dei consumi: - Monitoraggio dei Grammi di Film per Bancale: Tracciamento del consumo esatto di materiale plastico con scarti ponderali inferiori all'1%; - Riconoscimento Anomalie e Pre-Rottura: Gli algoritmi di intelligenza artificiale analizzano le micro-fluttuazioni di coppia sui motori brushless del carrello di prestiro. Un picco improvviso di sforzo rivela un'imperfezione nel film o un rullo rigato prima che si verifichi la rottura netta del film (film breakage); - Digital Twin di Processo: I dati di campo vengono replicati in un modello virtuale per simulare in cloud l'impatto di nuovi film plastici prima del loro inserimento fisico sulle linee produttive.
+-----------------------------------------------------------------------------------+
|                        PIATTAFORMA CLOUD R-CONNECT IIoT                           |
|                                                                                   |
|  [Sensori Brushless & Torque] ----> [Edge Controller Gateway] ----> [Cloud Aetna]  |
|                                                                            |      |
|  [Avvisi Manutenzione Predittiva] <-- [Analisi Algoritmica ML] <-----------+      |
|  [Report Consumo Film g/Pallet]                                                    |
|  [Certificato Digitale Stabilità EUMOS]                                           |
+-----------------------------------------------------------------------------------+
4.3 La Reologia dei Film Riciclati Post-Consumo (PCR) e a Base Bio-Circolare
La spinta globale verso la sostenibilità ha introdotto una sfida ingegneristica senza precedenti: l'impiego di film estensibili contenenti fino al 30-50% di polimeri rigenerati post-consumo (PCR) o derivati da matrici organiche (bio-based e compostabili).
I polimeri PCR presentano una dispersione molecolare molto più eterogenea rispetto ai polimeri vergini: - Minore allungamento a rottura; - Presenza di inclusioni microscopiche e micro-gel che fungono da inneschi di rottura ad alta concentrazione di sforzi; - Viscosità fluttuante da bobina a bobina.
Sulle macchine tradizionali con prestiro meccanico statico, l'utilizzo di film PCR genera frequenti fermi linea causati dallo strappo del nastro. I sistemi meccatronici ad anello chiuso Robopac con servomotori brushless e carrelli PVS stabilizzano il processo: i sensori adattivi avvertono istantaneamente la caduta di rigidezza del polimero PCR e rimodulano il gradiente di prestiro in frazioni di secondo, consentendo l'industrializzazione di film sostenibili a spessori ridotti.
5. IL CONTESTO METROPOLITANO: CASTEL SAN PIETRO TERME E LA PACKAGING VALLEY BOLOGNESE
5.1 L'Impatto Economico e Territoriale dell'Hub di Castel San Pietro
L'insediamento industriale di Aetna Group a Castel San Pietro Terme non è un evento isolato, ma l'espressione più matura di un distretto manifatturiere d'eccellenza: la Packaging Valley dell'Emilia-Romagna, un'area che genera una quota fondamentale dell'export nazionale di macchine per automazione, come evidenziato dalle analisi territoriali di Confindustria Emilia Area Centro e dalle cronache economiche diffuse da Il Resto del Carlino e BolognaToday.
                      BACINO TECNOLOGICO BOLOGNA-ROMAGNA

           [UNIVERSITÀ DI BOLOGNA (UNIBO)] <----+
           - Dipartimento Ingegneria DIN/DISI    | (Ricerca Applicata & Dottorati)
           - Centro Interdipartimentale CIRI MAM |
                                                v
               +-------------------------------------------------+
               |   STABILIMENTO AETNA GROUP / ROBOPAC            |
               |   Castel San Pietro Terme (Bologna)             |
               |   - Polo Produttivo Genesis & Sistemi Fine Linea|
               |   - Centro di Ricerca Globale TechLab           |
               +-------------------------------------------------+
                                                ^
           [RETE FORMATIVA ITS MECCATRONICA] <--+ (Formazione Superiore Tecnici 4.0)
           - Fondazione ITS Maker Bologna/Imola
Il comprensorio metropolitano bolognese beneficia direttamente di questa concentrazione tecnologica: - Occupazione ad Alto Valore Aggiunto: Oltre a operai specializzati e montatori meccatronici, lo stabilimento impiega centinaia di progettisti meccanici, ingegneri dell'automazione, sviluppatori di firmware e specialisti di reologia dei materiali. - Sinergie Accademiche con l'Università di Bologna (UNIBO): Attraverso collaborazioni con la Scuola di Ingegneria e i laboratori del CIRI (Centro Interdipartimentale per la Ricerca Industriale Meccanica Avanzata e Materiali), vengono sviluppati modelli matematici avanzati per la fluidodinamica e la meccanica della frattura dei film polimerici. - Formazione Tecnica Territoriale: Collaborazione stretta con gli istituti tecnici dell'area imolese e bolognese e con la Fondazione ITS Maker per la creazione di profili professionali dedicati alla transizione 4.0 e 5.0.
5.2 Voci dell'Industria e Visione Strategica
La dirigenza di Aetna Group e i responsabili del TechLab sottolineano regolarmente come il packaging moderno stia attraversando un cambio di paradigma:
"La nostra missione a Castel San Pietro Terme non consiste nel costruire macchine che consumano materiale da imballaggio, ma nel realizzare sistemi meccatronici che proteggano il valore del prodotto del nostro cliente con il minimo impiego possibile di risorse naturali. Il TechLab dimostra scientificamente che la sostenibilità non è uno slogan, ma un'equazione matematica dove l'ottimizzazione del polimero incontra la sicurezza stradale europea certificata."
— Note di sintesi della Direzione R&D e Ingegneria di Processo Aetna Group
Le istituzioni del territorio, dal Comune di Bologna alla Città Metropolitana e alla Regione Emilia-Romagna, hanno più volte riconosciuto lo stabilimento castellano come modello virtuoso di re-industrializzazione avanzata e transizione verde, come riportato nei notiziari regionali dell'ANSA.
6. QUADRO TECNICO COMPARATIVO E PARAMETRI CHIAVE
La seguente tabella riassume e confronta i principali parametri meccatronici, reologici e normativi che caratterizzano l'evoluzione del fine linea industriale:
| Parametro Ingegneristico | Sistemi Tradizionali a Tavola / Meccanici | Sistemi ad Anello Rotante Robopac (Genesis Series) | Impatto Industriale e Normativo |
|---|---|---|---|
| Architettura Cinematica | Tavola rotante (pallet in movimento) o braccio a giri limitati ($< 25\text{ rpm}$) | Anello rotante ad alta dinamica con pallet fermo ($\ge 80\text{ rpm}$) | Incremento cadenza produttiva fino a 120-140 pallet/ora; stabilità per carichi instabili. |
| Tecnologia di Prestiro | Meccanico a ingranaggi fissi intercambiabili (es. fisso a 200%) | Carrello bi-motore brushless indipendente PVS (variabile continuo 0-500%) | Ottimizzazione dello spessore molecolare e strain hardening dinamico punto per punto. |
| Controllo della Tensione | Freno a frizione meccanica o elettromagnetica passiva | Controllo di coppia con cella di carico real-time e Cube Technology™ | Eliminazione del Corner Crushing e uniformità della forza di contenimento ($F_c$). |
| Spessore Minimo del Film | 20 – 23 µm (LLDPE standard) | < 9 µm (mLLDPE nanostrato ad alte prestazioni) | Risparmio di materia plastica fino al 50-60% in peso su base annua. |
| Compatibilità Film PCR | Scarsa / Elevata frequenza di rottura del film | Elevata (gestione attiva delle fluttuazioni di viscosità) | Conformità ai target europei di economia circolare e regolamento PPWR. |
| Validazione di Sicurezza | Empirica / Assente (nessun test dinamico) | Certificazione EUMOS 40509 su slitta accelerometrica a 0,8 g | Piena conformità alla Direttiva Europea 2014/47/UE e azzeramento rischi di ribaltamento. |
| Connettività Intralogistica | Stand-alone / Cablaggio I/O discreto | Flotta LGV integrata, protocolli OPC-UA/MQTT, telemetria R-Connect | Fabbrica 4.0 a flusso continuo, tracciabilità del consumo e manutenzione predittiva. |
7. PROSPETTIVE FUTURE: DALLA REGOLAMENTAZIONE PPWR AL DIGITAL TWIN LOGISTICO
Il futuro del packaging di fine linea a Castel San Pietro Terme è scandito da due direttrici primarie:
- Il Nuovo Regolamento Europeo PPWR (Packaging and Packaging Waste Regulation):
L'Unione Europea impone riduzioni progressive dei rifiuti di imballaggio (-5% entro il 2030, -10% entro il 2035, -15% entro il 2040) e quote minime obbligatorie di contenuto riciclato post-consumo negli imballaggi plastici. Gli investimenti meccatronici di Robopac anticipano tali standard, trasformando un vincolo normativo in un vantaggio competitivo grazie alla capacità di processare film ultra-sottili e bio-compositi senza pregiudicare la tenuta strutturale. - Digital Twin e Simulazione Multidominio:
L'integrazione di sensori distribuiti su tutta la catena logistica permetterà di creare gemelli digitali completi del pallet. I dati registrati dai trailer dei camion durante i tragitti reali (accelerazioni tridimensionali, vibrazioni ad alta frequenza, sbalzi termici) vengono costantemente reiniettati nelle stazioni di collaudo del TechLab per affinare gli algoritmi della Cube Technology™, chiudendo l'anello tra simulazione virtuale, collaudo fisico e monitoraggio in tempo reale.
[!NOTE]
TAKEAWAY BOX | SINTESI DELL'INCHIESTA INDUSTRIALE
- L'Epicentro dell'Innovazione: Lo stabilimento Robopac di Aetna Group a Castel San Pietro Terme rappresenta la massima sintesi tra la Packaging Valley bolognese e l'ingegneria avanzata di stabilizzazione del carico.
- Reologia Applicata: L'utilizzo del prestiro elettronico fino al 500% consente di sfruttare il fenomeno dello strain hardening nei polimeri mLLDPE, permettendo un drastico downgauging dello spessore da 23 µm a meno di 9 µm senza perdita di clamping force.
- Meccatronica ad Alte Prestazioni: La serie ad anello rotante Genesis, abbinata ai carrelli bi-motore brushless e alla Cube Technology™, assicura un controllo puntuale della forza di contenimento azzerando il rischio di Corner Crushing.
- Certificazione Rigorosa EUMOS 40509: Grazie al centro metrologico TechLab e ai crash test su slitta con accelerazioni orizzontali fino a 0,8 g, le soluzioni di confezionamento vengono certificate in conformità alla Direttiva Europea 2014/47/UE.
- Fabbrica Connessa e Verde: La totale integrazione con navette LGV, la telemetria predittiva R-Connect e la piena compatibilità con film rigenerati PCR e bio-circolari proiettano il polo emiliano all'avanguardia della transizione ecologica e digitale dell'industria manifatturiera.